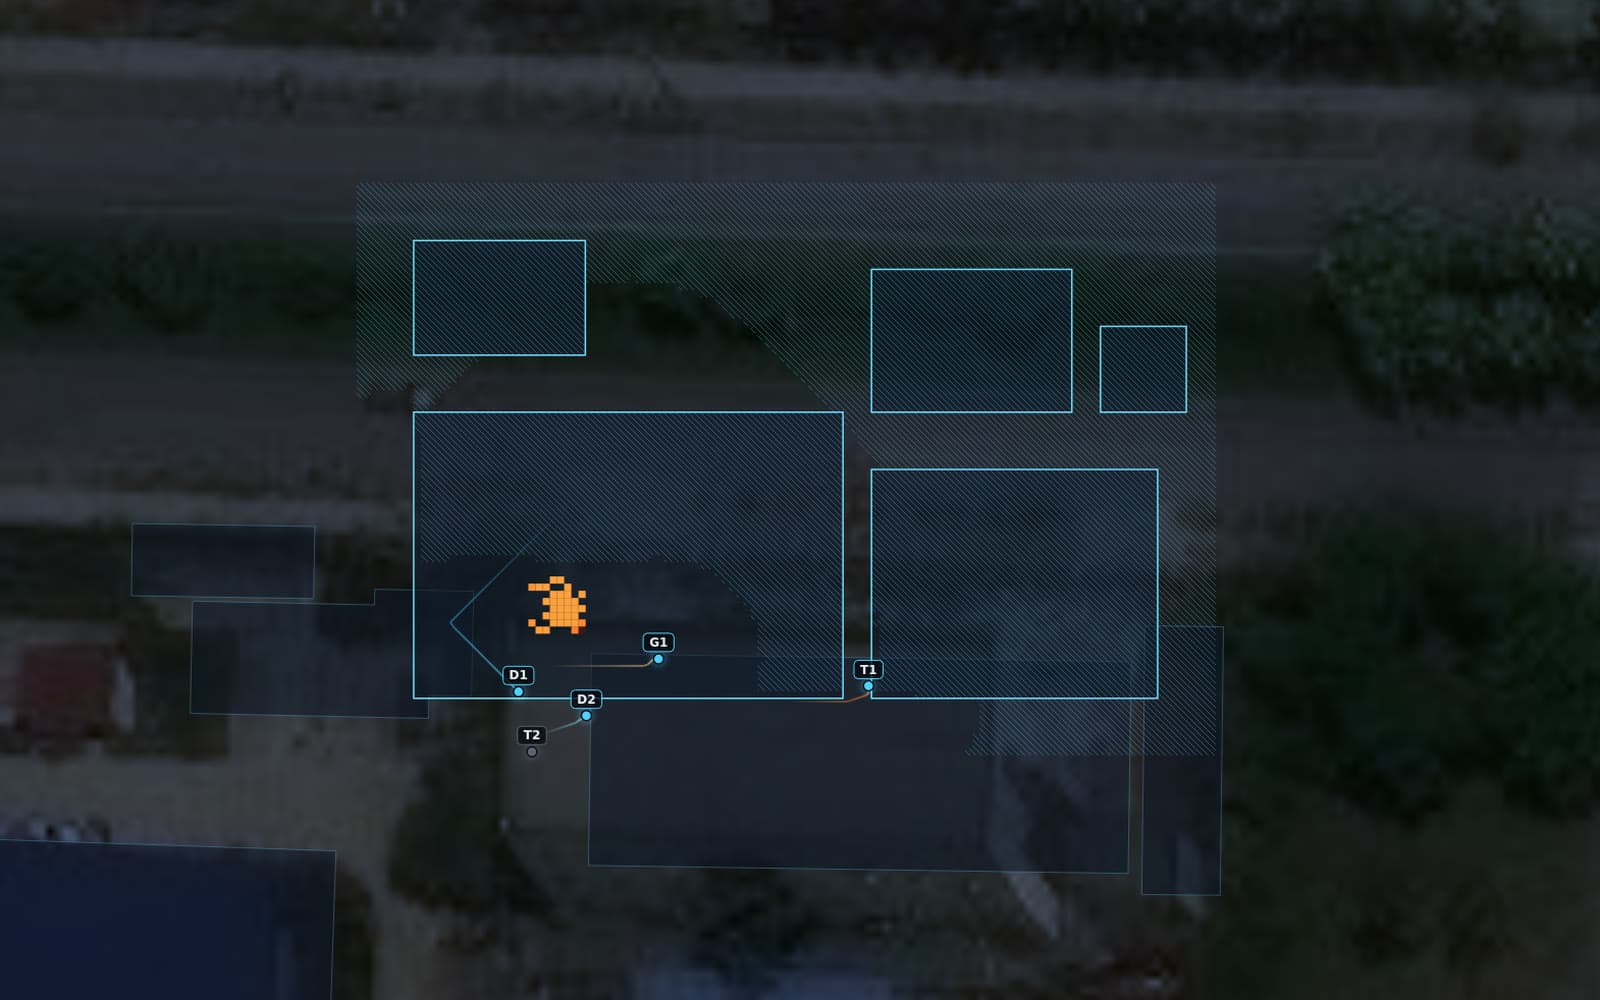
Tự Hành Dựa Trên Niềm Tin Đã Xác Nhận
Yêu cầu một hệ thống tự hành hành động trong một tình huống khẩn cấp đồng nghĩa với việc ngầm yêu cầu nó trả lời một câu hỏi khó hơn trước: nó thực sự biết gì, khác với điều nó đang đoán? Hầu hết hệ thống làm mờ ranh giới đó mà không hề cố ý — một dự báo âm thầm trở thành một sự thật, một lần đọc đã cũ âm thầm vẫn được tin, một khoảng không gian chưa kiểm tra âm thầm được coi là an toàn. SentiaCore được xây để không bao giờ để ranh giới đó bị mờ.
Ba loại hiểu biết, được giữ riêng
Bức tranh hiện trường của SentiaCore — niềm tin của nó — giữ ít nhất ba loại thông tin khác nhau, và không để chúng rò vào nhau:
- Đã xác nhận. Điều cảm biến của chính đội đã phát hiện trực tiếp — một điểm nóng camera nhiệt đang đọc ngay bây giờ, một người mà bộ phát hiện đã theo dõi nhiều lần.
- Dự báo. Điều mô hình vật lý dự đoán sẽ xảy ra tiếp theo, dựa trên điều kiện đã xác nhận — ví dụ, lửa có khả năng lan sang ô bên cạnh.
- Chưa biết. Bất cứ nơi nào chưa ai nhìn vào. Không phải "có lẽ ổn". Chưa biết.
Một hệ thống dồn ba loại này thành một "trạng thái thế giới" không phân biệt là một hệ thống cuối cùng sẽ coi một dự báo là chắc chắn, hoặc một căn phòng chưa kiểm tra là đã dọn sạch. Mô hình niềm tin của SentiaCore được xây rõ ràng để chống lại sự dồn gộp đó.
Niềm tin cũ đi theo thời gian
Biết điều gì đó có từng được xác nhận không đủ — phải biết khi nào. Một lần đọc từ vài phút trước và một lần đọc ngay bây giờ không phải cùng một khẳng định, dù về cùng một nơi. Niềm tin của SentiaCore mang rõ độ mới đó: xác nhận cũ đi, và một lần đọc đã cũ không bao giờ được coi trọng như một lần đọc mới. Nếu chưa ai nhìn vào một khoảng không gian trong một thời gian, hệ thống cũng biết điều đó — và có thể đưa robot trở lại kiểm tra thay vì âm thầm tin vào câu trả lời cũ.
Vì sao điều này quan trọng hơn ở những tình huống rủi ro cao
Chi phí của việc làm mờ ranh giới giữa đã xác nhận và giả định tăng theo mức độ rủi ro. Trong một không gian mà một lần đọc nguy cơ bị sai, lỗi đó dồn lại — một robot hoặc một người tiếp cận một nơi hệ thống giả định là an toàn. Tự hành dựa trên niềm tin đã xác nhận là kỷ luật giữ cho giả định đó không bao giờ hình thành từ đầu: một khoảng không gian là chưa biết cho tới khi có gì xác nhận khác, và sự xác nhận đó phải còn mới để được tính.
Một ví dụ cụ thể
Hãy xem một dấu hiệu sự sống. Khi một bộ phát hiện đã xác nhận một người có mặt và còn sống — sau đủ số lần nhìn thấy nhất quán để loại trừ nhiễu — xác nhận đó không bị âm thầm rút lại chỉ vì hệ thống chưa có lần nhìn mới gần đây. Nó vẫn là "còn sống" cho tới khi có bằng chứng thật khác. Nhưng điều ngược lại cũng quan trọng không kém: một robot không bao giờ được phép hành động như thể một người đã được xác nhận an toàn để tự di chuyển nếu điều đó chưa thực sự được xác lập. Mô hình niềm tin giữ cả hai chiều của ranh giới đó cùng lúc, và không để bên nào trượt.
Điều này nghĩa là gì với một chỉ huy
Một chỉ huy làm việc với một hệ thống dựa trên niềm tin đã xác nhận nhận được một thứ hiếm hơn một bảng điều khiển đầy tự tin: một bảng điều khiển trung thực. Nếu bản đồ nói một khu vực chưa xác nhận, nó có nghĩa đúng như vậy — không phải "có lẽ đã sạch", không phải "chúng tôi chưa kịp kiểm tra". Sự trung thực đó chậm hơn để bật đèn xanh so với một hệ thống sẵn sàng đoán. Chúng tôi tin đó là sự đánh đổi đúng, mỗi lần, trong một lĩnh vực mà một lần đoán sai không có cơ hội thứ hai.