Bộ Não Của Cả Đội Cho Những Đội Robot Khác Thân Hình
Hầu hết hệ thống tự hành cho robot chỉ nhìn ở quy mô một máy: một thân hình, một kỹ năng, một vòng quyết định. Quy mô đó đúng để dạy một robot đi hay cầm. Nó sai quy mô cho một tình huống khẩn cấp, vốn gần như không bao giờ chỉ liên quan đến đúng một robot với đúng khả năng cần thiết. SentiaCore được xây quanh một đơn vị chỉ huy khác: cả đội.
Đơn vị là cả đội, không phải từng robot
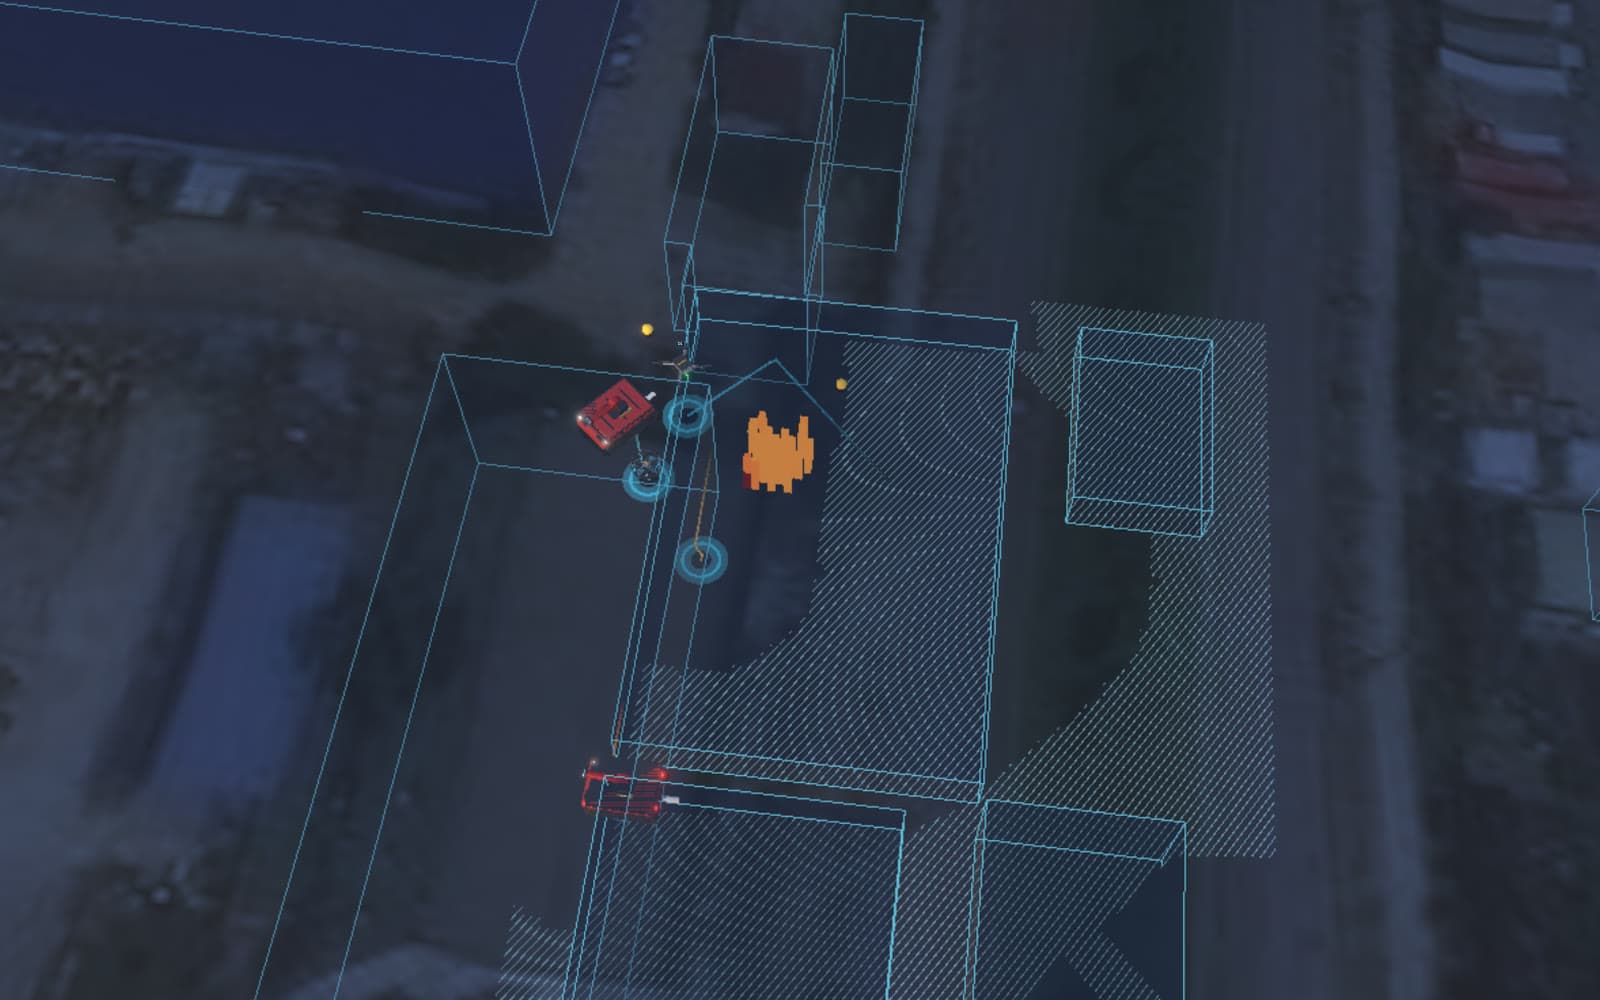
Khi một xe tăng, một robot bốn chân và một drone đều có mặt trong cùng một sự cố, SentiaCore không chạy ba vòng quyết định riêng rồi mới phối hợp sau. Nó coi cả ba là một đội với một nhiệm vụ. Việc đang mở trong một sự cố — dập điểm nóng này, kiểm tra phòng đó, giữ vị trí cạnh một nạn nhân — được đưa ra cho cả đội, và mỗi robot tự chào giá cho việc trước mắt dựa trên khả năng và vị trí thực của riêng nó.
Một xe tăng gần điểm nóng chào giá mạnh cho việc dập lửa. Một drone đang ở trên khu vực đã sập chào giá mạnh cho việc trinh sát mà không gì trên mặt đất làm được. Một robot bốn chân có thể giữ vị trí ổn định bên cạnh một nạn nhân chưa xác nhận chào giá cho một việc dẫn đường mà không robot có bánh nào làm được. Cả đội tự dàn xếp phân công mà không cần con người phân việc tay từng lệnh — thị trường tự làm việc phân công, và chỉ huy xem lại kết quả, không phải cơ chế bên trong.
Vì sao là chào giá, không phải một trật tự cố định
Một trật tự phân công cố định — "xe tăng luôn dập lửa, drone luôn quan sát" — gãy ngay khi trường hợp dễ kết thúc. Một xe tăng lệch vị trí, hết nguồn tiếp, hoặc bị chặn vật lý không nên thắng một lượt chào giá nó không thể thực hiện tốt; một drone mất tầm nhìn không nên tiếp tục giữ việc trinh sát nó không còn làm được. Để robot chào giá dựa trên trạng thái thực, hiện tại của chúng nghĩa là việc phân công của cả đội theo sát thực tế, thay vì một kế hoạch lập từ đầu nhiệm vụ.
Khả năng chịu lỗi đến từ cấu trúc, không phải một miếng dán thêm
Một robot mất kết nối giữa nhiệm vụ không phải một trường hợp đặc biệt SentiaCore phải phát hiện và tránh — nó chỉ đơn giản là một robot ngừng chào giá. Phần còn lại của đội tự dàn xếp lại trên việc đang mở, vì cơ chế phân công việc ban đầu chính là cơ chế phân công lại. Tính đa dạng thân hình và khả năng chịu lỗi đến từ cùng một quyết định thiết kế, không phải từ hai hệ thống riêng gắn lại.
Điều này không thay thế
Bộ não của cả đội quyết định ai làm gì trong số các robot có khả năng — nó không quyết định phương án dẫn đầu của nhiệm vụ có phải ý tưởng tốt không, và không quyết định một hành động có an toàn để thực hiện không. Đó là việc của diễn tập và lớp cổng an toàn, cả hai nằm sau quá trình chào giá này. Việc của bộ não cả đội hẹp hơn, và chúng tôi tin bền hơn vì vậy: đưa đúng thân hình vào đúng việc, mỗi lần tình huống thay đổi, mà không ai phải phân công tay.
Vì sao đây là bài toán khó hơn
Dạy một robot riêng lẻ một kỹ năng mới là một bài toán đã được định hình rõ và ngày càng được giải tốt. Dạy một đội khác thân hình tự phân bổ hợp lý, liên tục, khi điều kiện thay đổi giữa nhiệm vụ, thì không — và đó là bài toán thực sự quyết định một đội robot có khả năng hành xử như một đội hay như ba máy độc lập tình cờ chung một toà nhà. Đó là bài toán SentiaCore được xây để giải.